Cybercab de Tesla: el carro sin volante ni pedales y la robótica que lo hace posible
Sin volante, sin pedales y con viajes ya en marcha en Austin. Repasamos la línea de tiempo y explicamos por qué un carro autónomo es, en el fondo, un robot.
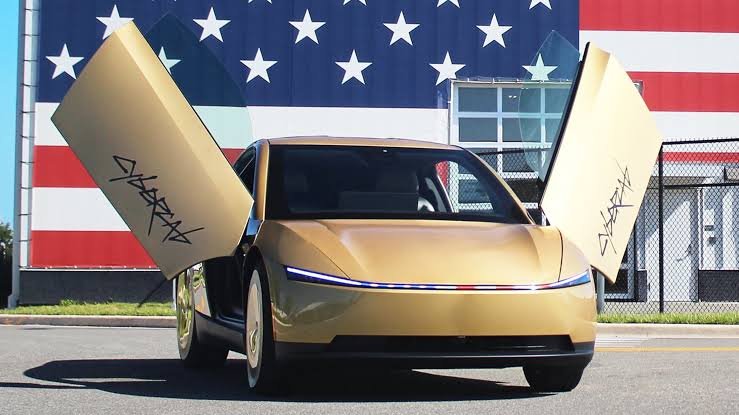
- El Cybercab es un biplaza eléctrico pensado para circular sin conductor; Tesla lo presentó en octubre de 2024.
- A octubre de 2026 ya se fabrica y empezó a operar en Austin, pero con límites regulatorios y supervisión remota en pruebas.
- Todo carro autónomo repite el ciclo de la robótica: percibir, decidir y actuar.
Contenido del artículo
Un carro sin volante, sin pedales y sin espejos suena a ciencia ficción, pero el Cybercab de Tesla dejó de ser solo un prototipo de escenario. Esta nota resume qué es, en qué punto está a octubre de 2026 y, sobre todo, qué tiene de robótica un vehículo que se maneja solo.
Qué es el Cybercab
Es un vehículo eléctrico biplaza diseñado desde cero para circular sin conductor. Tesla lo presentó el 10 de octubre de 2024 en el evento «We, Robot» y lo concibe como la pieza central de su servicio de taxis autónomos, Robotaxi. Según reportes de septiembre de 2026, no está pensado para que los particulares lo compren.
De la presentación a las calles de Austin
Presentación del concepto en el evento «We, Robot», en California.
Tesla anuncia que salió de línea el primer Cybercab de producción.
Empieza la fabricación en Texas, según anunció Elon Musk en una publicación del 24 de abril.
Pruebas de la versión de producción en vías públicas, según Reuters.
Primeros viajes de empleados dentro del campus de la Gigafábrica de Texas, según el informe trimestral de Tesla.
Evento de lanzamiento en Austin el 3 de septiembre y, según los reportes, inicio de viajes de pago dentro de Robotaxi al día siguiente.
Datos a 20 de octubre de 2026. Esta historia cambia rápido: revisa las fuentes al final.
Un carro es un robot móvil
Un vehículo autónomo repite sin parar el ciclo clásico de la robótica:
- Percibir. Cámaras y otros sensores convierten la escena en datos. Tesla apuesta por un enfoque basado en cámaras y redes neuronales; otros desarrolladores, como Waymo, combinan cámaras, radar y lidar.
- Entender. Estimar dónde está el vehículo, detectar carriles, peatones y otros carros, y predecir cómo se moverán.
- Planear. Elegir una trayectoria segura y cómoda entre muchísimas posibles.
- Actuar. Los controladores convierten esa trayectoria en órdenes de dirección, aceleración y frenado, muchas veces por segundo.
Lo que todavía es difícil
- Regulación. Según Automotive World, un vehículo sin controles manuales no puede circular libremente por las vías de EE. UU. sin autorización de la NHTSA; por eso Tesla empezó en una sola ciudad.
- Humanos en el circuito. Según Electrek, citado por Smart Cities Dive, en las ciudades de prueba hay monitores remotos que pueden tomar el control cuando hace falta. Autónomo no siempre significa «sin personas».
- Prudencia. En la llamada de resultados del segundo trimestre de 2026, Musk dijo que hay que ser cautos para no causar accidentes ni daños.
- Escala. Se espera que la producción aumente más adelante este año; hoy son pocas unidades en pocas ciudades.
¿Y para Colombia?
El servicio opera hoy en ciudades específicas de Estados Unidos. Para quien estudia robótica aquí, la lección no es esperar el carro: es que las competencias detrás (sensores, control, sistemas embebidos y diseño de proyectos) son las mismas que necesita la industria local.
Electrónica y prototipado con Arduino
Construye tus primeros prototipos: sensores, actuadores y programación de microcontroladores.
Qué aprender para trabajar en esto
Empieza por electrónica y sensores, suma programación y luego control y visión por computador. Si no sabes por dónde arrancar, te armamos una ruta de aprendizaje en 5 etapas.