Electrónica
Tu primer proyecto con Arduino: un sensor de distancia que enciende un LED
Un sensor, una placa y 30 líneas de código. Es el ciclo percibir-decidir-actuar de los robots, a escala de escritorio.
En resumen
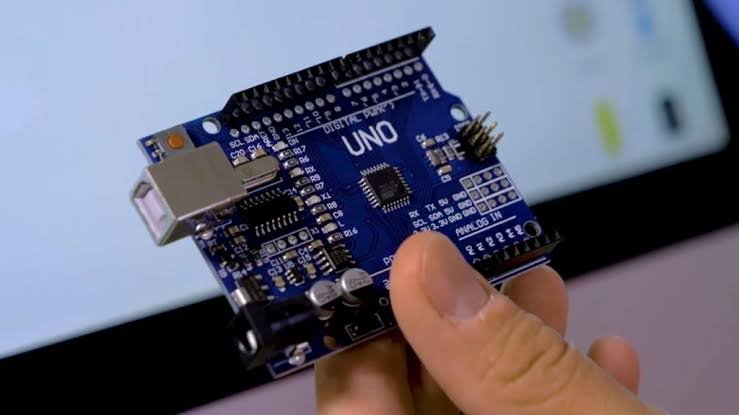
- Necesitas un Arduino Uno, un sensor HC-SR04 y cuatro cables; el LED es el integrado de la placa.
- El sensor mide el tiempo que tarda un pulso de sonido en ir y volver; con eso se calcula la distancia.
- Es la base de proyectos más grandes: sensor de parqueo, robot que esquiva obstáculos, alarmas.
Contenido del artículo
Si quieres entender cómo «piensa» un robot, no necesitas uno. Con una placa Arduino y un sensor de distancia puedes construir, en una hora, el mismo ciclo que usan los robots y los carros autónomos: percibir, decidir y actuar.
Lo que necesitas
- 1 placa Arduino Uno (o compatible) con su cable USB.
- 1 sensor ultrasónico HC-SR04.
- 4 cables de conexión (hembra-macho si conectas directo, o macho-macho con protoboard).
- Opcional: un LED externo con una resistencia de 220 Ω. Sin él, usas el LED integrado de la placa (pin 13).
- El programa Arduino IDE, gratuito, instalado en tu computador.
Cómo conectarlo
| HC-SR04 | Arduino Uno |
|---|---|
| VCC | 5V |
| GND | GND |
| TRIG | Pin 9 |
| ECHO | Pin 10 |
Antes de cargar el código, revisa que cada cable esté en el pin correcto: una conexión cambiada es el motivo número uno de que «no funcione».
El código
Copia este programa en el Arduino IDE, elige tu placa y el puerto, y pulsa «Subir».
const int TRIG = 9;    // pin que dispara el pulso
const int ECHO = 10;   // pin que recibe el eco
const int LED  = 13;   // LED integrado de la placa

void setup() {
  pinMode(TRIG, OUTPUT);
  pinMode(ECHO, INPUT);
  pinMode(LED, OUTPUT);
  Serial.begin(9600);
}

void loop() {
  // 1) Disparar un pulso ultrasónico de 10 microsegundos
  digitalWrite(TRIG, LOW);
  delayMicroseconds(2);
  digitalWrite(TRIG, HIGH);
  delayMicroseconds(10);
  digitalWrite(TRIG, LOW);

  // 2) Medir cuánto tarda en volver el eco (máx. 30 ms, unos 5 m)
  long duracion = pulseIn(ECHO, HIGH, 30000);

  // 3) Convertir tiempo en distancia (ida y vuelta, por eso se divide entre 2)
  float cm = duracion * 0.0343 / 2.0;

  // 4) Decidir y actuar: LED encendido si hay algo a menos de 20 cm
  if (duracion > 0 && cm < 20) {
    digitalWrite(LED, HIGH);
  } else {
    digitalWrite(LED, LOW);
  }

  Serial.println(cm);   // ver la distancia en el Monitor Serie
  delay(100);
}
Cómo funciona
- El sensor emite un pulso de sonido que el oído humano no escucha.
- El sonido rebota en un objeto y vuelve. El Arduino mide el tiempo con
pulseIn. - El sonido viaja a unos 343 m/s (0,0343 cm por microsegundo a 20 °C). Como el tiempo medido es de ida y vuelta, se divide entre 2.
- Si la distancia es menor a 20 cm, se enciende el LED.
Si algo no funciona
- Siempre marca 0: revisa TRIG y ECHO (pueden estar invertidos) y la alimentación de 5 V.
- Lecturas saltarinas: los objetos blandos (telas, peluches) o muy inclinados reflejan mal el sonido. Prueba con una superficie plana y dura.
- No sube el programa: comprueba el puerto y la placa seleccionados en el menú Herramientas.
Tres retos para seguir
- Cambia los 20 cm por otra distancia y observa qué pasa.
- Agrega un zumbador que pite más rápido cuanto más cerca esté el objeto: ya tienes un sensor de parqueo.
- Monta el sensor sobre un servomotor para barrer un ángulo y «mapear» lo que hay delante.
Aprende esto en Hexa Nodo Enseña
Electrónica y prototipado con Arduino
Construye tus primeros prototipos: sensores, actuadores y programación de microcontroladores.
Inicial18 horasEn línea · certificado