Cobots: qué son, cómo se mantienen seguros y cuándo conviene usarlos
Los robots colaborativos trabajan junto a las personas sin jaulas de seguridad… si la aplicación está bien evaluada. Te explicamos cuándo vale la pena.
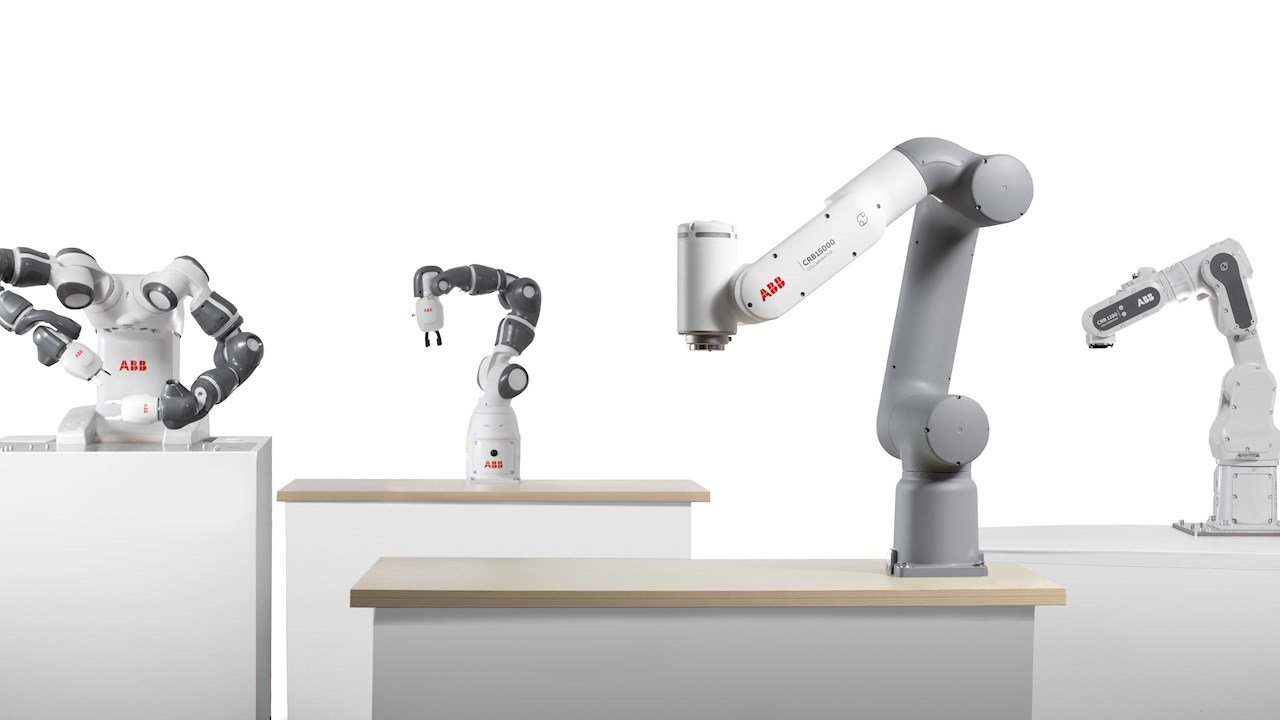
- Un cobot está diseñado para compartir espacio con personas, pero la seguridad se evalúa en toda la aplicación, no solo en el robot.
- La norma ISO 10218 se revisó en 2025 y ahora integra los requisitos de colaboración de la antigua ISO/TS 15066.
- Suelen convenir en tareas variables, lotes pequeños y cambios frecuentes de producto.
Contenido del artículo
Durante décadas, un robot industrial significó una máquina rápida y potente encerrada tras una valla. Los robots colaborativos, o cobots, cambiaron esa idea: están pensados para trabajar cerca de las personas. Pero «colaborativo» no quiere decir «sin riesgos». Veamos qué significa en la práctica.
Robot industrial vs. cobot
Estas son diferencias generales; cada modelo y cada aplicación son distintos.
Cuatro formas de colaborar
Las normas de seguridad describen cuatro maneras en que una persona y un robot pueden compartir el trabajo:
- Parada de seguridad monitoreada: el robot se detiene cuando alguien entra en la zona y reanuda al salir.
- Guiado manual: la persona mueve el robot con la mano para enseñarle una trayectoria.
- Monitoreo de velocidad y separación: el robot reduce la velocidad o se detiene según la distancia a la persona.
- Limitación de potencia y fuerza: el robot está diseñado para que un contacto accidental no cause daño más allá de límites aceptables.
Lo que cambió con la ISO 10218 de 2025
En febrero de 2025 se publicó la revisión de la norma ISO 10218, la primera gran actualización desde 2011. Hace más explícitos los requisitos de seguridad funcional y consolida en ella los requisitos para aplicaciones colaborativas que antes estaban en la especificación técnica ISO/TS 15066. La parte 1 se dirige a los fabricantes de robots; la parte 2, a quienes integran robots en celdas y aplicaciones.
¿Cuándo conviene un cobot?
- La tarea es repetitiva, pero el producto cambia seguido o los lotes son pequeños.
- No hay espacio o presupuesto para una celda con vallas.
- Quieres que una persona y un robot se repartan el trabajo (por ejemplo, el robot carga y la persona inspecciona).
- Necesitas reprogramar rápido, sin un especialista cada vez.
Si, en cambio, la tarea es de muy alto volumen, con piezas pesadas y a máxima velocidad, un robot industrial tradicional suele ser mejor opción.
Los costos que no salen en la ficha técnica
- La herramienta (pinza, ventosa, atornillador) y su adaptación a tu pieza.
- Integración y programación de la aplicación.
- Sensores o dispositivos de seguridad adicionales cuando la evaluación de riesgos los pide.
- Capacitación del personal que lo opera y lo mantiene.
- Mantenimiento, repuestos y tiempo de parada durante la puesta en marcha.
Lista de verificación antes de arrancar
- La evaluación de riesgos cubre la aplicación completa, y está documentada.
- La herramienta no tiene bordes cortantes ni puntos de atrapamiento sin protección.
- La zona de trabajo está definida y señalizada.
- El paro de emergencia es visible y está al alcance.
- Quien lo opera recibió capacitación.
- Existe un procedimiento de mantenimiento y de reinicio tras una parada.
Esta lista es orientativa: no reemplaza la norma ni a un especialista en seguridad de máquinas.
Un ejercicio para empezar
Elige una tarea de tu operación y responde: ¿es repetitiva? ¿cambia el producto? ¿qué tan pesada es la pieza? ¿qué riesgos hay para la persona? ¿cuántas piezas por hora se necesitan? Con esas cinco respuestas ya puedes conversar con un integrador con mucha más claridad.
Programación de robots colaborativos
Configura y programa robots colaborativos (cobots) para tareas seguras junto a personas.